PCB designed by Tutor, Mr. Lam ShuYuen - Retired in 2023.
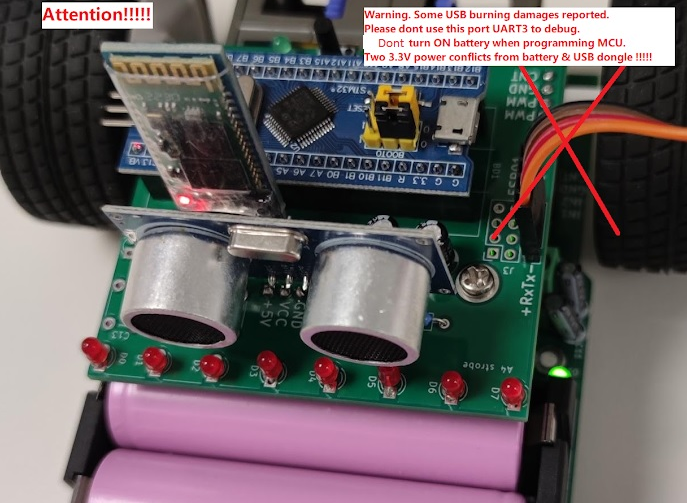
Pinout
Example Program
Please visit
The Robot Car for example program.
MCU Pin Assignment
| Pin |
Function |
Remark |
Configuration|Mode |
| A0 |
GPIO |
LED |
0010=2 (2MHz)
|
| A1 |
TIM2_CH2 |
counter right |
0100=4 (default) |
| A2 |
TX2 |
HC06 |
1010=a (AFPP)
|
| A3 |
RX2 |
HC06 |
0100=4 |
| A5 |
SCK1 |
path sensor |
1010=a |
| A6 |
MISO1 |
path sensor |
0100=4 |
| A7 |
MOSI1 |
path sensor |
1010=a |
| A8 |
TIM1_CH1 |
motor left |
1010=a |
| A9 |
TIM1_CH2 |
motor right |
1010=a |
| A10 |
TIM1_CH3 |
HC-SR04, echo |
0100=4 |
| A12 |
GPIO |
button |
0100=4
|
| B0 |
ADC12_IN8 |
battery |
0000=0 (analog)
|
| B6 |
GPIO |
LED |
0010=2 |
| B7 |
TIM4_CH2 |
counter left |
0100=4 |
| B10 |
TX3 |
uart3 |
1010=a |
| B11 |
RX3 |
uart3 |
0100=4 |
| B12 |
GPIO |
LED |
0010=2 |
| B13 |
TIM1_CH1N |
motor left |
1010=a |
| B14 |
TIM1_CH2N |
motor right |
1010=a |
| B15 |
TIM1_CH3N |
HC-SR04, trig |
1010=a |
Port Configuration Registers Setting
//
  IOA      =   a a  a  ;       i 7    i
  IOA      =       a aa;       i 15    i
  IO       =           ;
  IO       =   aaa  a  ;

GP   ->CRL   0x 4 44 42     //p n  ~ p n0
GP   ->CRH   0x4444 4       //p n   ~ p n8
GP  B->CRL   0x42444440
GP  B->CRH   0x   24 44
Timer 1
| UP_IRQ |
isr |
household timer |
| CH1+CH1N |
pwm |
left motor |
| CH2+CH2N |
pwm |
right motor |
| CH3 |
capture |
ultrasonic echo |
| CH3N |
pwm |
ultrasonic trigger |
Configuration Registers Setting
//
         I 1   IE  =  I   IE  UIE;       I 1 o e   o
     I 1      1 =       ;                  1        e oa
     I 1      = 3;                  1      = 7   3 1
     I 1  A   =   999;               e io  =   5
     I 1       =  I        OE;
      I  E a  eI    I 1 U  I    ;
     I 1    1 =  I    1  E ;          a    i e
        T M ->D  R   T M_D  R_        //T M   v rfl w
    T M ->CCMR    0x6868          //CH2, CH : PWM pr l  d
    T M ->PSC                     // 8 MHz    2/( + )
    T M -> RR   44                //p r  d   2.  ms
    T M ->BDTR   T M_BDTR_M
    NV C_ n bl  RQ(T M _ P_ RQn)
    T M ->CR    T M_CR _C N       //st rt t m r
Other Initializations
//
       S RT2->BRR      0                  // 600
     S RT ->BRR                         //   200
     S RT2->CR     S RT ->CR
       S RT_CR _T  |  S RT_CR _R
    SP  ->CR2   SP _CR2_RXN
    SP  ->CR
      SP _CR _CP L | SP _CR _MSTR |
      SP _CR _BR | SP _CR _SSM |
      SP _CR _SS
     DC ->SMPR2   0x0 000000      //SMP8     (2  .  cycl s)
     DC ->SQR    8                 //ch8
    NV C_ n bl  RQ( S RT2_ RQn)
    NV C_ n bl  RQ( S RT _ RQn)
    NV C_ n bl  RQ(SP  _ RQn)
    T M2->CR    T M4->CR    T M_CR _C N
     S RT2->CR  |   S RT_CR _
     S RT ->CR  |   S RT_CR _
    SP  ->CR  |  SP _CR _SP
      U A         = 375 ;                   9
    U A  3      = 313;                    115
    U A       1 = U A  3    1 =
      U A     1  E   U A     1  E;
      I1      =   I        EIE;
      I1    1 =
        I   1   O      I   1
        I   1        I   1
        I   1   I;
    A  1        =    7      ;           =111   39 5     e
    A  1     3 =  ;
      I  E a  eI   U A    I    ;
      I  E a  eI   U A  3 I    ;
      I  E a  eI     I1 I    ;
     I      1 =  I      1 =  I    1  E ;
    U A       1  = U A     1 UE;
    U A  3    1  = U A     1 UE;
      I1    1  =   I   1   E;
Enable Peripheral Clocks
//
           A   E   =
          A   E     I1E
          A   E    I 1E
          A   E   A  1E
          A   E   IO  E
          A   E   IO AE ;
         A  1E   =
          A  1E   U A  3E
          A  1E   U A   E
          A  1E    I  E
          A  1E    I  E ;
      RCC-> PB2 NR
      RCC_ PB2 NR_SP   N |
      RCC_ PB2 NR_T M  N |
      RCC_ PB2 NR_ DC  N |
      RCC_ PB2 NR_  PB N |
      RCC_ PB2 NR_  P  N
    RCC-> PB  NR
      RCC_ PB  NR_ S RT  N |
      RCC_ PB  NR_ S RT2 N |
      RCC_ PB  NR_T M4 N |
      RCC_ PB  NR_T M2 N


留言
張貼留言